Foundationmodellen voor robotica: hoe één AI-model verschillende robots leert aansturen
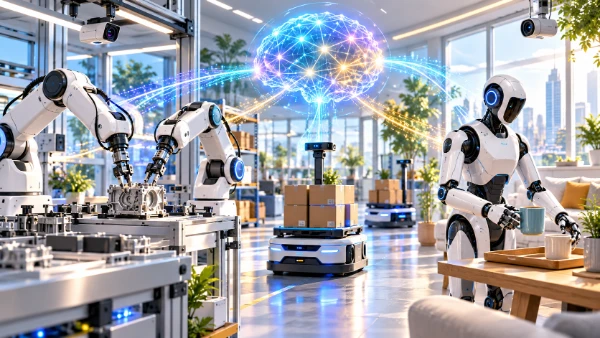
Een robotarm sorteert pakketten in een magazijn, een humanoïde robot vouwt kleding op en een andere machine verwerkt kwetsbare apparatuur in een laboratorium. Deze robots hebben verschillende bouwvormen en taken, maar veel van de vaardigheden die ze nodig hebben, komen opvallend sterk overeen. Ze moeten voorwerpen herkennen, instructies begrijpen, bewegingen plannen en reageren wanneer er iets onverwachts gebeurt. Traditioneel kostte het veel werk om elke machine deze vaardigheden afzonderlijk aan te leren. Foundationmodellen voor robotica bieden een andere aanpak: kunstmatige intelligentie trainen met ervaringen die zijn verzameld bij verschillende robots, zodat bruikbare kennis tussen machines kan worden gedeeld. In 2026 hebben onderzoeksteams van Google DeepMind, NVIDIA en Physical Intelligence belangrijke vooruitgang op dit gebied laten zien. Hun werk wijst op een toekomst waarin robots zich gemakkelijker aan nieuwe taken kunnen aanpassen, hoewel het nog steeds een grote uitdaging is om zulke systemen consequent betrouwbaar te laten functioneren.
Wat zijn foundationmodellen voor robotica en hoe werken ze?
Een foundationmodel voor robotica is een systeem voor kunstmatige intelligentie dat wordt getraind om uiteenlopende fysieke taken te begrijpen en uit te voeren. In plaats van slechts één handeling te leren, zoals identieke dozen tussen vaste posities verplaatsen, ontwikkelt het model kennis die bij verschillende werkzaamheden van pas kan komen. Denk aan het herkennen van huishoudelijke voorwerpen, begrijpen hoe bepaalde objecten moeten worden vastgepakt en bepalen welke handelingen nodig zijn om instructies uit te voeren. Een groot deel van de training is gebaseerd op demonstraties waarbij robots met echte of gesimuleerde omgevingen omgaan. Door veel voorbeelden te analyseren, leert de AI verbanden leggen tussen wat een machine waarneemt, wat ze moet bereiken en hoe ze daarvoor moet bewegen.
Het verschil met traditionele robotprogrammering wordt vooral duidelijk wanneer de omstandigheden veranderen. Een conventionele industriële robot kan bijzonder nauwkeurig werken wanneer elk voorwerp op een voorspelbare plaats aankomt. Zelfs kleine veranderingen kunnen echter aanpassingen aan de geprogrammeerde bewegingen noodzakelijk maken. Een foundationmodel kan mogelijk flexibeler reageren, omdat het heeft geleerd van uiteenlopende voorbeelden in plaats van slechts één vaste reeks handelingen te onthouden. Als een kopje bijvoorbeeld op een onbekende positie staat, kan een AI-gestuurde robot de locatie herkennen en een geschikte manier berekenen om het vast te pakken. Of dit lukt, hangt af van de trainingsgegevens, de sensoren van de robot en de kwaliteit van de bewegingsbesturing.
Veel geavanceerde systemen gebruiken een methode die vision-language-action wordt genoemd, meestal afgekort tot VLA. Het visuele onderdeel verwerkt informatie van camera’s, terwijl taalbegrip de robot helpt instructies in gewone mensentaal te interpreteren. Het actieonderdeel zet die informatie vervolgens om in opdrachten die fysieke bewegingen kunnen aansturen. Iemand kan een robot bijvoorbeeld vragen meerdere voorwerpen in een bak te leggen zonder elke benodigde beweging uit te leggen. Het model moet de voorwerpen herkennen, begrijpen waar ze naartoe moeten en geschikte handelingen kiezen. Hoewel dit lijkt op de manier waarop mensen dagelijkse taken aanpakken, hebben robots nog steeds gespecialiseerde besturingssystemen nodig om hun beslissingen om te zetten in veilige en nauwkeurige bewegingen.
Hoe één AI-model leert van verschillende robotontwerpen
Robots hebben niet allemaal dezelfde fysieke structuur. Een stationaire robotarm kan zes of zeven beweegbare gewrichten hebben, terwijl een humanoïde robot beschikt over benen, armen en handen die moeten samenwerken. Mobiele robots brengen extra uitdagingen met zich mee, omdat ze zich eerst door hun omgeving moeten verplaatsen voordat ze voorwerpen kunnen manipuleren. Onderzoekers beschrijven deze verschillen met de term embodiment, die verwijst naar de fysieke verschijningsvorm en mogelijkheden van een robot. Een foundationmodel dat met verschillende robotontwerpen is getraind, moet onderscheid kunnen maken tussen algemene kennis over een taak en de bewegingen die een specifieke machine daarvoor nodig heeft. Begrijpen dat een fles rechtop moet blijven, is voor veel robots nuttig, maar de juiste manier om haar op te tillen hangt af van de beschikbare grijper, gewrichten en sensoren.
Om overdraagbare vaardigheden te ontwikkelen, verzamelen onderzoekers informatie van robots die verschillende activiteiten uitvoeren. Trainingsvoorbeelden kunnen camerabeelden, taakbeschrijvingen, bewegingsgegevens en de resultaten van afzonderlijke handelingen bevatten. Sommige demonstraties zijn afkomstig van mensen die robots op afstand besturen, terwijl andere worden geproduceerd via geautomatiseerde experimenten of gesimuleerde omgevingen. De AI zoekt naar patronen die in deze voorbeelden terugkomen. Zo kan het model leren dat een voorwerp benaderen, een grijper correct positioneren en het voorzichtig optillen samen een nuttige reeks handelingen vormen, zelfs wanneer de exacte bewegingen per machine verschillen. Hierdoor kan het model algemene kennis opbouwen die later aan onbekende robotapparatuur kan worden aangepast.
Een belangrijke mijlpaal was het onderzoeksproject Open X-Embodiment, dat in 2023 werd aangekondigd. Google DeepMind en samenwerkingspartners uit 33 onderzoekslaboratoria combineerden datasets van 22 verschillende robottypen. Het project liet zien hoe ervaringen die afzonderlijke onderzoeksgroepen met robots hadden verzameld, konden bijdragen aan gezamenlijke leersystemen. In plaats van elk model uitsluitend te ontwikkelen met gegevens van één machine, konden onderzoekers methoden onderzoeken die leren van uiteenlopende hardware. Het project vormde een belangrijke basis voor later onderzoek naar het overdragen van vaardigheden tussen robots. Toegang tot een grote gezamenlijke dataset garandeert echter niet automatisch dat iedere robot succesvol kan worden aangestuurd. Afzonderlijke machines kunnen nog steeds aanvullende training nodig hebben.
Hoe foundationmodellen vaardigheden tussen verschillende robots overdragen
Het vermogen om aangeleerd gedrag over te dragen is een van de veelbelovendste eigenschappen van foundationmodellen voor robotica. Stel dat een robotarm heeft geleerd keukenvoorwerpen te herkennen en in daarvoor bestemde bakken te plaatsen. Een andere robot, met andere gewrichten en een andere grijper, zou hetzelfde algemene begrip van de taak kunnen gebruiken. Deze machine moet nog steeds bepalen hoe zij elk voorwerp benadert en de benodigde bewegingen met haar eigen hardware uitvoert. Gedeelde AI-kennis kan de hoeveelheid benodigde training verminderen, maar kan de fysieke verschillen tussen machines niet wegnemen. Een robot met een eenvoudige grijper met twee vingers kan bijvoorbeeld niet automatisch elke beweging reproduceren die een robothand met vijf vingers uitvoert.
Deze aanpak staat bekend als cross-embodiment learning, oftewel leren over verschillende robotontwerpen heen. Het centrale principe is dat verschillende machines kunnen profiteren van dezelfde trainingservaringen zonder identieke motorcommando’s te gebruiken. Een robot kan leren wat er moet gebeuren en tegelijkertijd aanpassen hoe zij de handeling uitvoert. Onderzoekers bereiken dit met trainingsmethoden die visuele waarnemingen, taakbeschrijvingen en fysieke bewegingen met elkaar verbinden. Aanvullende demonstraties met een nieuwe robot kunnen ervoor zorgen dat het gedeelde model deze machine effectiever aanstuurt. Dit is vooral nuttig voor fabrikanten die meerdere robotontwerpen ontwikkelen, omdat bepaalde aangeleerde vaardigheden opnieuw kunnen worden gebruikt in plaats van telkens volledig vanaf het begin te worden getraind.
Google DeepMind presenteerde een opvallend voorbeeld met Gemini Robotics 1.5, dat in september 2025 werd geïntroduceerd. Het onderzoek liet zien hoe gedrag kon worden overgedragen tussen verschillende robotsystemen, waaronder ALOHA 2, een configuratie met twee Franka-robotarmen en de humanoïde robot Apollo van Apptronik. Sommige taken die met één configuratie waren aangeleerd, konden door een andere worden uitgevoerd zonder afzonderlijke gespecialiseerde training voor die specifieke combinatie van taak en robot. Deze experimenten betekenden een belangrijke vooruitgang in de ontwikkeling van algemenere robotintelligentie. De resultaten werden echter behaald met geselecteerde machines en onder specifieke testomstandigheden. Ze betekenen niet dat één model nu al iedere commerciële robot kan bedienen of zonder voorbereiding elke onbekende activiteit kan uitvoeren.
Praktijkvoorbeelden van Google DeepMind, NVIDIA en Physical Intelligence
De Gemini Robotics-modellen van Google DeepMind combineren visueel begrip, de interpretatie van natuurlijke taal en het genereren van fysieke handelingen. Het onderzoek omvat onder meer het manipuleren van voorwerpen, ordenen van objecten en uitvoeren van taken waarvoor meerdere opeenvolgende beslissingen nodig zijn. De verwante Gemini Robotics-ER-systemen richten zich sterker op het begrijpen van fysieke omgevingen en het beredeneren van geschikte handelingen. Gemini Robotics-ER 1.6, gepresenteerd in april 2026, introduceerde verbeteringen op het gebied van ruimtelijk inzicht, het verwerken van informatie uit meerdere camera’s en het beoordelen of taken succesvol zijn afgerond. Deze mogelijkheden pakken een praktisch probleem aan: een robot moet niet alleen begrijpen welke handeling zij moet proberen, maar ook kunnen vaststellen of die handeling het gewenste resultaat heeft opgeleverd.
NVIDIA volgt een andere aanpak met de Isaac GR00T-familie van foundationmodellen, die voornamelijk voor humanoïde robots wordt ontwikkeld. Het onderzoek combineert visuele informatie, taalinstructies en het genereren van bewegingen om een breder scala aan fysieke activiteiten mogelijk te maken. Modellen die in 2026 werden geïntroduceerd, waaronder GR00T N1.6 en N1.7, weerspiegelden de voortdurende inspanningen om de algemene mogelijkheden van humanoïde robots te verbeteren. NVIDIA biedt daarnaast ontwikkelhulpmiddelen en simulatieomgevingen waarmee onderzoekers bewegingen kunnen oefenen voordat ze deze op fysieke machines testen. Simulatie is vooral nuttig wanneer taken kostbare apparatuur omvatten of wanneer fouten schade kunnen veroorzaken. Succesvolle virtuele training moet echter nog steeds onder echte fysieke omstandigheden worden gevalideerd, omdat voorwerpen, oppervlakken en sensoren zich daar anders kunnen gedragen.
Ook Physical Intelligence heeft bijgedragen aan onderzoek naar robots die uiteenlopende manipulatietaken kunnen uitvoeren. Het model π0.5, gepresenteerd in april 2025, onderzocht hoe robots aangeleerd gedrag kunnen toepassen in onbekende omgevingen. Daarmee wordt een bekende zwakte van conventionele robotsystemen aangepakt: een machine kan een taak in de ene ruimte succesvol uitvoeren, maar moeite krijgen wanneer de indeling van meubels of voorwerpen verandert. Training met gevarieerde voorbeelden kan deze afhankelijkheid van vaste omstandigheden verminderen. Experimenten met het hanteren van huishoudelijke voorwerpen hebben de mogelijkheden van deze aanpak geïllustreerd. Ze mogen echter niet worden verward met volledig zelfstandige huishoudrobots die elke situatie veilig en betrouwbaar kunnen afhandelen.
Hoe foundationmodellen voor robotica het dagelijkse werk kunnen veranderen
De maakindustrie is een van de sectoren waarin beter aanpasbare robotintelligentie praktische voordelen kan opleveren. Industriële robots worden al op grote schaal ingezet voor lassen, assembleren, schilderen en materiaalverplaatsing, maar veel installaties zijn afhankelijk van zorgvuldig gecontroleerde werkomstandigheden. Wanneer producten veranderen of productielijnen opnieuw worden ingericht, moeten technici mogelijk de apparatuur en software aanpassen. Foundationmodellen zouden een deel van dit werk kunnen verminderen door robots te helpen nieuwe voorwerpen te herkennen en aanvullende procedures aan de hand van demonstraties te leren. Vooral voor kleinere fabrikanten die regelmatig andere producten maken, kan meer flexibiliteit robotautomatisering aantrekkelijker maken. Prestaties, onderhoudsbehoeften en installatiekosten blijven echter bepalend voor de economische haalbaarheid.
Magazijnen en logistieke centra vormen een ander mogelijk toepassingsgebied. Veel bestaande machines verplaatsen goederen al efficiënt, maar het hanteren van onregelmatig gevormde pakketten of onverwachte objectopstellingen kan moeilijker zijn dan het transporteren van standaardcontainers. Een robot met betere algemene manipulatievaardigheden zou voorwerpen van verschillende afmetingen kunnen herkennen, een geschikte grip kunnen kiezen en haar bewegingen kunnen aanpassen wanneer artikelen worden verplaatst. In laboratoria zouden vergelijkbare vaardigheden repetitieve werkzaamheden kunnen ondersteunen, zoals het ordenen van benodigdheden of het vervoeren van apparatuur. Deze toepassingen zijn vooral aantrekkelijk wanneer werkzaamheden variatie bevatten in plaats van één exact herhaalde beweging. Toch vereist het inzetten van robots op drukke werkplekken uitgebreide tests, omdat mensen, apparatuur en obstakels zich onvoorspelbaar kunnen gedragen.
Hulp in huis is een mogelijkheid op langere termijn die veel aandacht krijgt binnen roboticaonderzoek. Taken zoals tafels afruimen, huishoudelijke voorwerpen verzamelen en wasgoed sorteren lijken voor mensen eenvoudig, maar vereisen ingewikkelde beslissingen van robots. Een handdoek kan tijdens het optillen van vorm veranderen, een glas kan glad zijn en meubels kunnen bewegingen beperken. Foundationmodellen kunnen robots helpen instructies te interpreteren en aangeleerde manipulatievaardigheden aan te passen, maar veilig functioneren in huis vraagt veel meer dan het succesvol uitvoeren van afzonderlijke demonstraties. Een praktische huishoudassistent moet betrouwbaar kunnen navigeren, voorzichtig met mensen omgaan en herkennen wanneer een taak zijn mogelijkheden overstijgt. Deze eisen verklaren waarom indrukwekkende laboratoriumresultaten nog niet hebben geleid tot algemeen inzetbare huishoudrobots.
Huidige uitdagingen en de toekomst van veelzijdige robots
Veiligheid blijft een van de grootste uitdagingen voor AI-gestuurde machines. Een taalmodel dat een onjuist antwoord geeft, veroorzaakt een ander soort probleem dan een robot die een verkeerde fysieke beweging maakt. Een slecht gekozen handeling kan kostbare apparatuur beschadigen, breekbare voorwerpen vernielen of mensen in gevaar brengen. Foundationmodellen kunnen verzoeken verkeerd begrijpen of de positie en eigenschappen van voorwerpen onjuist inschatten, vooral in onbekende omstandigheden. Daarom hebben fysieke robots veiligheidsmaatregelen nodig die verder gaan dan het AI-model zelf. Denk aan botsingsdetectie, bewegingsbeperkingen, noodstopsystemen en toezicht. Praktijktests moeten niet alleen beoordelen hoe goed machines onder gunstige omstandigheden werken, maar ook hoe ze reageren op fouten en onverwachte gebeurtenissen.
Een ander obstakel is het verzamelen van voldoende hoogwaardige trainingsgegevens. Voor algemeen AI-onderzoek zijn grote verzamelingen teksten en afbeeldingen beschikbaar, maar voorbeelden van fysieke robothandelingen zijn veel duurder om te produceren. Onderzoekers hebben informatie nodig over bewegingen, contact met voorwerpen en de resultaten van interacties. Simulatie kan deze voorbeelden aanvullen en robots laten oefenen zonder apparatuur te beschadigen, maar virtuele omgevingen kunnen niet elk fysiek detail perfect nabootsen. Kleine verschillen in wrijving, gewicht, verlichting of camerametingen kunnen problemen veroorzaken wanneer een model van een simulatie naar een echte machine wordt overgebracht. Daarom blijven ontwikkelaars gezamenlijke datasets, gesimuleerde ervaringen en aanvullende training op afzonderlijke robots combineren.
In oktober 2026 hebben foundationmodellen voor robotica aangetoond dat AI-kennis opnieuw kan worden gebruikt bij verschillende robotontwerpen en kan worden toegepast op een groeiend aantal fysieke taken. De volgende stap is om experimentele mogelijkheden om te zetten in betrouwbare systemen die langdurig kunnen functioneren zonder voortdurend menselijk ingrijpen. Verbeteringen in trainingsmethoden, ruimtelijk inzicht, rekenefficiëntie en veiligheidsevaluatie zullen daarbij belangrijk zijn. De meest waarschijnlijke ontwikkeling is niet één AI die onmiddellijk elke machine kan besturen, maar een groeiende groep aanpasbare robots die bruikbare kennis delen en tegelijkertijd hun gespecialiseerde hardware en besturingsmechanismen behouden. Zulke systemen kunnen de inspanning verminderen die nodig is om robots nieuwe vaardigheden aan te leren en automatisering mogelijk maken in omgevingen die momenteel nog moeilijk te beheersen zijn.
Populaire artikelen
-
Foundationmodellen voor robotica: hoe één ...
Een robotarm sorteert pakketten in een magazijn, een humanoïde robot vouwt kleding …
Lees meer -
 Miniatuur-kernbatterijen: kunnen radio-iso...
Een batterij die twintig, vijftig of zelfs honderden jaren blijft werken, klinkt …
Lees meer -
 Fusiereactoren met hogetemperatuursupergel...
Fusie-energie beweegt al tientallen jaren tussen indrukwekkende laboratoriumresultaten en het veel moeilijkere …
Lees meer