Ρομποτικά θεμελιώδη μοντέλα: Πώς ένα μοντέλο τεχνητής νοημοσύνης μαθαίνει να ελέγχει διαφορετικά ρομπότ
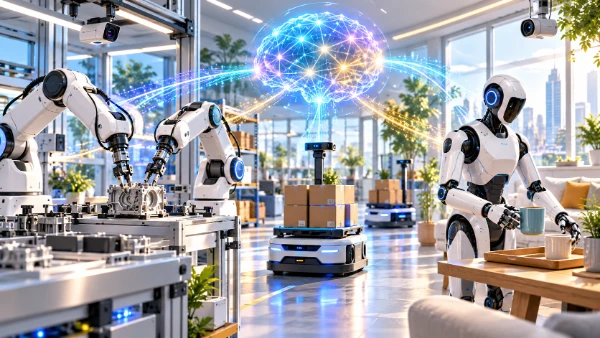
Ένας ρομποτικός βραχίονας ταξινομεί δέματα σε μια αποθήκη, ένα ανθρωποειδές ρομπότ διπλώνει ρούχα και ένα άλλο μηχάνημα χειρίζεται ευαίσθητο εξοπλισμό σε ένα εργαστήριο. Αυτά τα ρομπότ έχουν διαφορετική κατασκευή και αρμοδιότητες, ωστόσο πολλές από τις δεξιότητες που χρειάζονται είναι εντυπωσιακά παρόμοιες. Πρέπει να αναγνωρίζουν αντικείμενα, να κατανοούν οδηγίες, να σχεδιάζουν κινήσεις και να αντιδρούν όταν συμβαίνει κάτι απρόβλεπτο. Παραδοσιακά, η εκμάθηση αυτών των ικανοτήτων απαιτούσε σημαντική εργασία για κάθε μηχάνημα ξεχωριστά. Τα ρομποτικά θεμελιώδη μοντέλα (robotics foundation models) προσφέρουν μια διαφορετική προσέγγιση: εκπαιδεύουν την τεχνητή νοημοσύνη με βάση εμπειρίες που συλλέγονται από διαφορετικά ρομπότ, ώστε η χρήσιμη γνώση να μπορεί να μεταφέρεται μεταξύ τους. Μέχρι το 2026, ερευνητικές ομάδες της Google DeepMind, της NVIDIA και της Physical Intelligence είχαν παρουσιάσει σημαντική πρόοδο σε αυτόν τον τομέα. Το έργο τους υποδηλώνει ένα μέλλον στο οποίο τα ρομπότ θα μπορούν να προσαρμόζονται ευκολότερα σε νέες εργασίες, αν και η εξασφάλιση σταθερά αξιόπιστης λειτουργίας εξακολουθεί να αποτελεί σημαντική πρόκληση.
Τι είναι τα ρομποτικά θεμελιώδη μοντέλα και πώς λειτουργούν;
Ένα ρομποτικό θεμελιώδες μοντέλο είναι ένα σύστημα τεχνητής νοημοσύνης που εκπαιδεύεται ώστε να κατανοεί και να εκτελεί ένα ευρύ φάσμα φυσικών εργασιών. Αντί να μαθαίνει μόνο μία λειτουργία, όπως τη μετακίνηση πανομοιότυπων κιβωτίων μεταξύ προκαθορισμένων θέσεων, το μοντέλο αποκτά γνώσεις που μπορούν να αξιοποιηθούν σε διαφορετικές δραστηριότητες. Αυτές οι γνώσεις μπορεί να περιλαμβάνουν την αναγνώριση οικιακών αντικειμένων, την κατανόηση του τρόπου με τον οποίο πρέπει να τα χειρίζεται και τον προσδιορισμό των ενεργειών που απαιτούνται για την εκτέλεση οδηγιών. Μεγάλο μέρος της εκπαίδευσης βασίζεται σε επιδείξεις κατά τις οποίες ρομπότ αλληλεπιδρούν με πραγματικά ή προσομοιωμένα περιβάλλοντα. Αναλύοντας πολλά παραδείγματα, η τεχνητή νοημοσύνη μαθαίνει τις σχέσεις ανάμεσα σε όσα αντιλαμβάνεται ένα μηχάνημα, στον στόχο που πρέπει να επιτύχει και στον τρόπο με τον οποίο χρειάζεται να κινηθεί.
Η διαφορά σε σχέση με τον παραδοσιακό προγραμματισμό ρομπότ γίνεται ιδιαίτερα εμφανής όταν αλλάζουν οι συνθήκες. Ένα συμβατικό βιομηχανικό ρομπότ συχνά λειτουργεί εξαιρετικά αποτελεσματικά όταν κάθε αντικείμενο φτάνει σε μια προβλέψιμη θέση. Ωστόσο, ακόμη και μικρές αλλαγές μπορεί να απαιτούν προσαρμογές στις προγραμματισμένες κινήσεις του. Ένα θεμελιώδες μοντέλο μπορεί δυνητικά να ανταποκρίνεται με μεγαλύτερη ευελιξία, επειδή έχει μάθει από ποικίλα παραδείγματα αντί να απομνημονεύει μία συγκεκριμένη ακολουθία ενεργειών. Για παράδειγμα, εάν ένα φλιτζάνι βρίσκεται σε μια άγνωστη θέση, ένα ρομπότ που ελέγχεται από τεχνητή νοημοσύνη μπορεί να εντοπίσει πού βρίσκεται και να υπολογίσει έναν κατάλληλο τρόπο για να το πιάσει. Η επιτυχία αυτής της διαδικασίας εξαρτάται από τα δεδομένα εκπαίδευσης, τους αισθητήρες του ρομπότ και την ποιότητα των συστημάτων ελέγχου της κίνησής του.
Πολλά προηγμένα συστήματα χρησιμοποιούν μια μέθοδο γνωστή ως όραση-γλώσσα-δράση (vision-language-action ή VLA). Το τμήμα της όρασης επεξεργάζεται πληροφορίες από κάμερες, ενώ η κατανόηση της γλώσσας βοηθά το ρομπότ να ερμηνεύει οδηγίες διατυπωμένες με καθημερινές λέξεις. Στη συνέχεια, το τμήμα της δράσης παράγει εντολές που μπορούν να καθοδηγήσουν τις φυσικές κινήσεις. Κάποιος μπορεί να ζητήσει από ένα ρομπότ να τοποθετήσει διάφορα αντικείμενα μέσα σε ένα δοχείο, χωρίς να του εξηγήσει κάθε απαραίτητη κίνηση. Το μοντέλο πρέπει να αναγνωρίσει τα αντικείμενα, να κατανοήσει τον επιθυμητό προορισμό και να επιλέξει τις κατάλληλες ενέργειες. Παρότι αυτό θυμίζει τον τρόπο με τον οποίο ένας άνθρωπος προσεγγίζει καθημερινές εργασίες, τα ρομπότ εξακολουθούν να χρειάζονται εξειδικευμένα συστήματα ελέγχου για να μετατρέπουν τις αποφάσεις τους σε ασφαλείς και ακριβείς κινήσεις.
Πώς ένα μοντέλο τεχνητής νοημοσύνης μαθαίνει από διαφορετικούς τύπους ρομπότ
Τα ρομπότ δεν έχουν όλα την ίδια φυσική δομή. Ένας σταθερός ρομποτικός βραχίονας μπορεί να διαθέτει έξι ή επτά κινητές αρθρώσεις, ενώ ένα ανθρωποειδές ρομπότ έχει πόδια, βραχίονες και χέρια που πρέπει να λειτουργούν συντονισμένα. Τα κινητά ρομπότ αντιμετωπίζουν πρόσθετες προκλήσεις, επειδή χρειάζεται να κινούνται μέσα στο περιβάλλον τους προτού χειριστούν αντικείμενα. Οι ερευνητές περιγράφουν αυτές τις διαφορές με τον όρο embodiment, δηλαδή φυσική ενσάρκωση. Ένα θεμελιώδες μοντέλο που εκπαιδεύεται σε διαφορετικές μορφές ρομπότ πρέπει να διακρίνει τη γενική γνώση σχετικά με μια εργασία από τις κινήσεις που απαιτούνται για ένα συγκεκριμένο μηχάνημα. Η κατανόηση ότι ένα μπουκάλι πρέπει να παραμένει όρθιο είναι χρήσιμη για πολλά ρομπότ, αλλά ο σωστός τρόπος ανύψωσής του εξαρτάται από τον διαθέσιμο μηχανισμό συγκράτησης, τις αρθρώσεις και τους αισθητήρες.
Για να αναπτύξουν μεταβιβάσιμες δεξιότητες, οι ερευνητές συλλέγουν πληροφορίες από ρομπότ που εκτελούν διαφορετικές δραστηριότητες. Τα παραδείγματα εκπαίδευσης μπορεί να περιλαμβάνουν βιντεολήψεις από κάμερες, περιγραφές εργασιών, δεδομένα κίνησης και αποτελέσματα μεμονωμένων ενεργειών. Ορισμένες επιδείξεις προέρχονται από ανθρώπους που χειρίζονται ρομπότ εξ αποστάσεως, ενώ άλλες παράγονται μέσω αυτοματοποιημένων πειραμάτων ή προσομοιωμένων περιβαλλόντων. Η τεχνητή νοημοσύνη αναζητά κοινά μοτίβα ανάμεσα σε αυτά τα παραδείγματα. Μπορεί να μάθει ότι η προσέγγιση ενός αντικειμένου, η σωστή τοποθέτηση του μηχανισμού συγκράτησης και η προσεκτική ανύψωση αποτελούν μια χρήσιμη ακολουθία, ακόμη κι όταν οι ακριβείς κινήσεις διαφέρουν μεταξύ μηχανημάτων. Αυτή η διαδικασία βοηθά το μοντέλο να αναπτύσσει γενικές γνώσεις που μπορούν αργότερα να προσαρμοστούν σε άγνωστο ρομποτικό εξοπλισμό.
Ένα σημαντικό ορόσημο σημειώθηκε με το ερευνητικό έργο Open X-Embodiment, το οποίο ανακοινώθηκε το 2023. Η Google DeepMind και συνεργάτες από 33 ερευνητικά εργαστήρια συνδύασαν σύνολα δεδομένων που κάλυπταν 22 διαφορετικούς τύπους ρομπότ. Το έργο έδειξε πώς η εμπειρία που συγκεντρώνεται από ανεξάρτητες ερευνητικές ομάδες μπορεί να συμβάλει στην ανάπτυξη κοινών συστημάτων μάθησης. Αντί να αναπτύσσουν κάθε μοντέλο αποκλειστικά με πληροφορίες που έχουν συλλεχθεί από ένα μηχάνημα, οι ερευνητές μπορούσαν να εξετάζουν μεθόδους που μαθαίνουν από διαφορετικό εξοπλισμό. Το έργο δημιούργησε τη βάση για μεταγενέστερη έρευνα σχετικά με τη μάθηση μεταξύ διαφορετικών ρομπότ. Ωστόσο, η πρόσβαση σε ένα μεγάλο κοινό σύνολο δεδομένων δεν εγγυάται αυτόματα τον επιτυχημένο έλεγχο κάθε ρομπότ, ενώ μεμονωμένα μηχανήματα μπορεί να εξακολουθούν να χρειάζονται πρόσθετη εκπαίδευση.
Πώς τα θεμελιώδη μοντέλα μεταφέρουν δεξιότητες μεταξύ διαφορετικών ρομπότ
Η δυνατότητα μεταφοράς μαθημένων συμπεριφορών είναι μία από τις πιο ελπιδοφόρες πτυχές των ρομποτικών θεμελιωδών μοντέλων. Ας υποθέσουμε ότι ένας ρομποτικός βραχίονας έχει μάθει να αναγνωρίζει αντικείμενα κουζίνας και να τα τοποθετεί σε συγκεκριμένα δοχεία. Ένα άλλο ρομπότ, εξοπλισμένο με διαφορετικές αρθρώσεις και διαφορετικό μηχανισμό συγκράτησης, θα μπορούσε να αξιοποιήσει την ίδια γενική κατανόηση της εργασίας. Θα έπρεπε, ωστόσο, να προσδιορίσει πώς θα προσεγγίσει κάθε αντικείμενο και πώς θα εκτελέσει τις κινήσεις χρησιμοποιώντας τον δικό του εξοπλισμό. Η κοινή γνώση της τεχνητής νοημοσύνης μπορεί να μειώσει την απαιτούμενη εκπαίδευση, αλλά δεν μπορεί να εξαλείψει τις φυσικές διαφορές μεταξύ των μηχανημάτων. Ένα ρομπότ με απλή αρπάγη δύο δακτύλων, για παράδειγμα, δεν μπορεί να αναπαράγει αυτόματα κάθε κίνηση ενός ρομποτικού χεριού με πέντε δάκτυλα.
Αυτή η προσέγγιση είναι γνωστή ως cross-embodiment learning, δηλαδή μάθηση μεταξύ ρομπότ με διαφορετική φυσική κατασκευή. Η βασική της αρχή είναι ότι διαφορετικά μηχανήματα μπορούν να επωφελούνται από κοινές εμπειρίες εκπαίδευσης χωρίς να χρησιμοποιούν πανομοιότυπες εντολές προς τους κινητήρες τους. Ένα ρομπότ μπορεί να μάθει τι πρέπει να συμβεί, προσαρμόζοντας παράλληλα τον τρόπο με τον οποίο εκτελεί την ενέργεια. Οι ερευνητές το επιτυγχάνουν μέσω μεθόδων εκπαίδευσης που συνδέουν οπτικές παρατηρήσεις, περιγραφές εργασιών και φυσικές κινήσεις. Πρόσθετες επιδείξεις από ένα νέο ρομπότ μπορούν να βελτιώσουν την αποτελεσματικότητα με την οποία το κοινό μοντέλο ελέγχει το συγκεκριμένο μηχάνημα. Αυτό είναι ιδιαίτερα χρήσιμο για κατασκευαστές που αναπτύσσουν διαφορετικά ρομποτικά σχέδια, καθώς ορισμένες μαθημένες ικανότητες μπορούν δυνητικά να επαναχρησιμοποιηθούν αντί να διδάσκονται ξεχωριστά από την αρχή.
Η Google DeepMind παρουσίασε ένα αξιοσημείωτο παράδειγμα με το Gemini Robotics 1.5, το οποίο ανακοινώθηκε τον Σεπτέμβριο του 2025. Η έρευνά της έδειξε τη μεταφορά συμπεριφορών μεταξύ διαφορετικών ρομποτικών συστημάτων, συμπεριλαμβανομένων του ALOHA 2, μιας διάταξης Franka με δύο ρομποτικούς βραχίονες και του ανθρωποειδούς Apollo της Apptronik. Ορισμένες εργασίες που είχαν διδαχθεί σε μια συγκεκριμένη διάταξη μπορούσαν να εκτελεστούν από μια άλλη, χωρίς ξεχωριστή εξειδικευμένη εκπαίδευση για τον συγκεκριμένο συνδυασμό εργασίας και ρομπότ. Αυτά τα πειράματα αποτέλεσαν ουσιαστική πρόοδο προς μια πιο γενική ρομποτική νοημοσύνη. Παρ’ όλα αυτά, τα αποτελέσματα προέκυψαν με επιλεγμένα μηχανήματα και συγκεκριμένες συνθήκες αξιολόγησης. Δεν σημαίνουν ότι ένα μόνο μοντέλο μπορεί ήδη να χειρίζεται κάθε εμπορικά διαθέσιμο ρομπότ ή να ολοκληρώνει οποιαδήποτε άγνωστη δραστηριότητα χωρίς προετοιμασία.
Πραγματικά παραδείγματα από τη Google DeepMind, τη NVIDIA και τη Physical Intelligence
Η οικογένεια Gemini Robotics της Google DeepMind συνδυάζει οπτική κατανόηση, ερμηνεία φυσικής γλώσσας και παραγωγή φυσικών ενεργειών. Η σχετική έρευνα περιλαμβάνει τον χειρισμό αντικειμένων, την τακτοποίηση ειδών και την εκτέλεση εργασιών που απαιτούν πολλές διαδοχικές αποφάσεις. Τα συναφή συστήματα Gemini Robotics-ER επικεντρώνονται περισσότερο στην κατανόηση του φυσικού περιβάλλοντος και στη συλλογιστική σχετικά με τις κατάλληλες ενέργειες. Το Gemini Robotics-ER 1.6, που παρουσιάστηκε τον Απρίλιο του 2026, εισήγαγε βελτιώσεις στη χωρική κατανόηση, στην αξιοποίηση πληροφοριών από πολλαπλές κάμερες και στην αξιολόγηση του κατά πόσο οι εργασίες ολοκληρώθηκαν επιτυχώς. Αυτές οι δυνατότητες αντιμετωπίζουν ένα πρακτικό πρόβλημα: ένα ρομπότ πρέπει όχι μόνο να αναγνωρίζει ποια ενέργεια χρειάζεται να επιχειρήσει, αλλά και να διαπιστώνει εάν η ενέργεια αυτή είχε το επιθυμητό αποτέλεσμα.
Η NVIDIA έχει ακολουθήσει μια διαφορετική προσέγγιση μέσω της οικογένειας θεμελιωδών μοντέλων Isaac GR00T, που αναπτύχθηκε κυρίως για την ανθρωποειδή ρομποτική. Η έρευνα συνδυάζει οπτικές πληροφορίες, γλωσσικές οδηγίες και παραγωγή κινήσεων, με στόχο την υποστήριξη ενός ευρύτερου φάσματος φυσικών δραστηριοτήτων. Τα μοντέλα που παρουσιάστηκαν κατά τη διάρκεια του 2026, συμπεριλαμβανομένων των GR00T N1.6 και N1.7, αντικατοπτρίζουν τις συνεχιζόμενες προσπάθειες βελτίωσης των γενικών δυνατοτήτων των ανθρωποειδών ρομπότ. Η NVIDIA παρέχει επίσης εργαλεία ανάπτυξης και περιβάλλοντα προσομοίωσης που επιτρέπουν στους ερευνητές να εξασκούν κινήσεις πριν τις δοκιμάσουν σε πραγματικά μηχανήματα. Η προσομοίωση είναι ιδιαίτερα χρήσιμη όταν οι εργασίες περιλαμβάνουν ακριβό εξοπλισμό ή λάθη που ενδέχεται να προκαλέσουν ζημιές. Ωστόσο, η επιτυχημένη εκπαίδευση σε εικονικό περιβάλλον πρέπει να επιβεβαιώνεται και σε πραγματικές φυσικές συνθήκες, όπου τα αντικείμενα, οι επιφάνειες και οι αισθητήρες μπορεί να συμπεριφέρονται διαφορετικά.
Η Physical Intelligence έχει επίσης συμβάλει στην έρευνα για ρομπότ που μπορούν να εκτελούν ποικίλες εργασίες χειρισμού αντικειμένων. Το μοντέλο της π0.5, που παρουσιάστηκε τον Απρίλιο του 2025, εξέτασε πώς τα ρομπότ μπορούν να γενικεύουν μαθημένες συμπεριφορές σε άγνωστα περιβάλλοντα. Αυτό αντιμετωπίζει μια συνηθισμένη αδυναμία των συμβατικών ρομποτικών συστημάτων: ένα μηχάνημα μπορεί να εκτελεί με επιτυχία μια εργασία σε ένα δωμάτιο, αλλά να δυσκολεύεται όταν αλλάζει η διάταξη των επίπλων ή των αντικειμένων. Η εκπαίδευση με ποικίλα παραδείγματα μπορεί να περιορίσει την εξάρτηση από σταθερές συνθήκες. Πειράματα που αφορούν τον χειρισμό οικιακών αντικειμένων έχουν αναδείξει τις δυνατότητες αυτής της προσέγγισης, αν και δεν πρέπει να συγχέονται με πλήρως αυτόνομα οικιακά ρομπότ ικανά να αντιμετωπίζουν κάθε κατάσταση με ασφάλεια και αξιοπιστία.
Πώς τα ρομποτικά θεμελιώδη μοντέλα θα μπορούσαν να αλλάξουν την καθημερινή εργασία
Η μεταποίηση είναι ένας από τους κλάδους στους οποίους η πιο προσαρμόσιμη ρομποτική νοημοσύνη θα μπορούσε να προσφέρει πρακτικά πλεονεκτήματα. Τα βιομηχανικά ρομπότ χρησιμοποιούνται ήδη ευρέως στη συγκόλληση, τη συναρμολόγηση, τη βαφή και τη μετακίνηση υλικών, αλλά πολλές εγκαταστάσεις εξαρτώνται από αυστηρά ελεγχόμενες συνθήκες εργασίας. Όταν αλλάζουν τα προϊόντα ή αναδιοργανώνονται οι γραμμές παραγωγής, οι μηχανικοί ενδέχεται να χρειάζεται να προσαρμόσουν τον εξοπλισμό και το λογισμικό του. Τα θεμελιώδη μοντέλα θα μπορούσαν να περιορίσουν μέρος αυτής της εργασίας, βοηθώντας τα ρομπότ να αναγνωρίζουν νέα αντικείμενα και να μαθαίνουν πρόσθετες διαδικασίες από επιδείξεις. Για μικρότερους κατασκευαστές που αλλάζουν συχνά τα προϊόντα τους, η μεγαλύτερη ευελιξία θα μπορούσε να καταστήσει τη ρομποτική αυτοματοποίηση πιο πρακτική. Ωστόσο, οι επιδόσεις, οι απαιτήσεις συντήρησης και το κόστος εγκατάστασης θα εξακολουθήσουν να επηρεάζουν το κατά πόσο η υιοθέτησή τους έχει οικονομικό νόημα.
Οι αποθήκες και τα κέντρα εφοδιαστικής αποτελούν έναν ακόμη πιθανό τομέα εφαρμογής. Πολλά υπάρχοντα μηχανήματα μετακινούν ήδη εμπορεύματα αποτελεσματικά, αλλά ο χειρισμός συσκευασιών με ακανόνιστο σχήμα ή απρόβλεπτη διάταξη μπορεί να είναι δυσκολότερος από τη μεταφορά τυποποιημένων κιβωτίων. Ένα ρομπότ με πιο ανεπτυγμένες γενικές δεξιότητες χειρισμού θα μπορούσε να αναγνωρίζει αντικείμενα διαφορετικών μεγεθών, να επιλέγει τον κατάλληλο τρόπο συγκράτησης και να προσαρμόζεται όταν τα αντικείμενα μετακινούνται. Στα εργαστήρια, παρόμοιες ικανότητες θα μπορούσαν να υποστηρίζουν επαναλαμβανόμενες δραστηριότητες, όπως η οργάνωση αναλωσίμων ή η μεταφορά εξοπλισμού. Αυτές οι εφαρμογές είναι ιδιαίτερα ελκυστικές όταν η εργασία περιλαμβάνει μεταβολές και όχι μία απολύτως επαναλαμβανόμενη κίνηση. Ακόμη κι έτσι, η χρήση ρομπότ σε πολυσύχναστους χώρους εργασίας απαιτεί εκτεταμένες δοκιμές, επειδή άνθρωποι, εξοπλισμός και εμπόδια ενδέχεται να συμπεριφέρονται απρόβλεπτα.
Η οικιακή υποστήριξη αποτελεί μια πιο μακροπρόθεσμη δυνατότητα που προσελκύει σημαντικό ερευνητικό ενδιαφέρον. Εργασίες όπως το μάζεμα του τραπεζιού, η συλλογή οικιακών αντικειμένων και η ταξινόμηση ρούχων φαίνονται απλές στους ανθρώπους, αλλά απαιτούν πολύπλοκες αποφάσεις από τα ρομπότ. Μια πετσέτα μπορεί να αλλάξει σχήμα όταν σηκωθεί, ένα ποτήρι μπορεί να γλιστρά και τα έπιπλα μπορεί να περιορίζουν τις κινήσεις. Τα θεμελιώδη μοντέλα μπορούν να βοηθούν τα ρομπότ να ερμηνεύουν οδηγίες και να προσαρμόζουν μαθημένες δεξιότητες χειρισμού, όμως η ασφαλής λειτουργία μέσα στο σπίτι απαιτεί πολύ περισσότερα από την ολοκλήρωση μεμονωμένων επιδείξεων. Ένας πρακτικός οικιακός βοηθός θα χρειαζόταν αξιόπιστη πλοήγηση, προσεκτική αλληλεπίδραση με τους ανθρώπους και την ικανότητα να αναγνωρίζει πότε μια εργασία ξεπερνά τις δυνατότητές του. Αυτές οι απαιτήσεις εξηγούν γιατί τα εντυπωσιακά εργαστηριακά αποτελέσματα δεν έχουν ακόμη οδηγήσει σε οικιακά ρομπότ με καθολικές ικανότητες.
Οι σημερινές προκλήσεις και το μέλλον της ρομποτικής γενικής χρήσης
Η ασφάλεια παραμένει μία από τις σοβαρότερες προκλήσεις για τα μηχανήματα που ελέγχονται από τεχνητή νοημοσύνη. Ένα γλωσσικό μοντέλο που δίνει μια λανθασμένη απάντηση δημιουργεί διαφορετικού είδους πρόβλημα από ένα ρομπότ που πραγματοποιεί μια λανθασμένη φυσική κίνηση. Μια κακή επιλογή ενέργειας μπορεί να προκαλέσει ζημιά σε ακριβό εξοπλισμό, να σπάσει εύθραυστα αντικείμενα ή να θέσει κάποιον σε κίνδυνο. Τα θεμελιώδη μοντέλα μπορεί να παρερμηνεύσουν αιτήματα ή να εκτιμήσουν λανθασμένα τη θέση και τις ιδιότητες αντικειμένων, ιδιαίτερα σε άγνωστες συνθήκες. Συνεπώς, τα φυσικά ρομπότ χρειάζονται πρόσθετα μέτρα προστασίας πέρα από το ίδιο το μοντέλο τεχνητής νοημοσύνης. Αυτά μπορεί να περιλαμβάνουν ανίχνευση συγκρούσεων, περιορισμούς κίνησης, συστήματα έκτακτης διακοπής λειτουργίας και επίβλεψη. Οι δοκιμές σε πραγματικές συνθήκες πρέπει να εξετάζουν πώς ανταποκρίνονται τα μηχανήματα σε λάθη και απρόβλεπτα γεγονότα, όχι μόνο πόσο καλά εκτελούν εργασίες υπό ευνοϊκές συνθήκες.
Ένα ακόμη εμπόδιο είναι η δυσκολία απόκτησης επαρκών δεδομένων εκπαίδευσης υψηλής ποιότητας. Τεράστιες συλλογές κειμένων και εικόνων από το διαδίκτυο είναι ευρέως διαθέσιμες για γενική έρευνα στην τεχνητή νοημοσύνη, αλλά η παραγωγή παραδειγμάτων φυσικών ρομποτικών ενεργειών είναι πιο δαπανηρή. Οι ερευνητές χρειάζονται πληροφορίες σχετικά με τις κινήσεις, την επαφή με αντικείμενα και τα αποτελέσματα των αλληλεπιδράσεων. Η προσομοίωση μπορεί να συμπληρώνει αυτά τα παραδείγματα και να επιτρέπει στα ρομπότ να εξασκούνται χωρίς να προκαλούν ζημιές στον εξοπλισμό, όμως τα εικονικά περιβάλλοντα δεν μπορούν να αναπαράγουν τέλεια κάθε φυσική λεπτομέρεια. Μικρές διαφορές στην τριβή, το βάρος, τον φωτισμό ή τις μετρήσεις των καμερών μπορεί να προκαλέσουν δυσκολίες όταν ένα μοντέλο μεταφέρεται από την προσομοίωση σε ένα πραγματικό μηχάνημα. Γι’ αυτό, οι προγραμματιστές συνεχίζουν να συνδυάζουν κοινά σύνολα δεδομένων, εμπειρίες προσομοίωσης και πρόσθετη εκπαίδευση σε μεμονωμένα ρομπότ.
Μέχρι τον Οκτώβριο του 2026, τα ρομποτικά θεμελιώδη μοντέλα είχαν αποδείξει ότι η γνώση της τεχνητής νοημοσύνης μπορεί να επαναχρησιμοποιείται σε διαφορετικούς ρομποτικούς σχεδιασμούς και να εφαρμόζεται σε μια ολοένα μεγαλύτερη ποικιλία φυσικών εργασιών. Το επόμενο στάδιο αφορά τη μετατροπή των πειραματικών δυνατοτήτων σε αξιόπιστα συστήματα που μπορούν να λειτουργούν για μεγάλα χρονικά διαστήματα χωρίς συνεχή ανθρώπινη παρέμβαση. Οι βελτιώσεις στις μεθόδους εκπαίδευσης, στη χωρική συλλογιστική, στην υπολογιστική αποδοτικότητα και στην αξιολόγηση της ασφάλειας θα διαδραματίσουν σημαντικό ρόλο. Η πιθανότερη εξέλιξη δεν είναι ένα μοναδικό σύστημα τεχνητής νοημοσύνης ικανό να ελέγχει αμέσως κάθε μηχάνημα, αλλά οικογένειες προσαρμόσιμων ρομπότ που μοιράζονται χρήσιμες γνώσεις, διατηρώντας παράλληλα εξειδικευμένο εξοπλισμό και μηχανισμούς ελέγχου. Τέτοια συστήματα θα μπορούσαν σταδιακά να μειώσουν την προσπάθεια που απαιτείται για την εκμάθηση νέων δεξιοτήτων στα ρομπότ και να καταστήσουν την αυτοματοποίηση πρακτική σε περιβάλλοντα που σήμερα είναι δύσκολο να διαχειριστούν.
Δημοφιλή άρθρα
-
Ρομποτικά θεμελιώδη μοντέλα: Πώς ένα μοντέ...
Ένας ρομποτικός βραχίονας ταξινομεί δέματα σε μια αποθήκη, ένα ανθρωποειδές ρομπότ διπλώνει …
Μάθετε περισσότερα -
 Μικροσκοπικές πυρηνικές μπαταρίες: Μπορούν...
Μια μπαταρία που συνεχίζει να λειτουργεί για είκοσι, πενήντα ή ακόμη και …
Μάθετε περισσότερα -
 Αντιδραστήρες σύντηξης με μαγνήτες υπεραγω...
Η ενέργεια σύντηξης κινείται εδώ και δεκαετίες ανάμεσα σε εντυπωσιακά εργαστηριακά αποτελέσματα …
Μάθετε περισσότερα