Foundation-modeller til robotteknologi: Hvordan én AI-model lærer at styre forskellige robotter
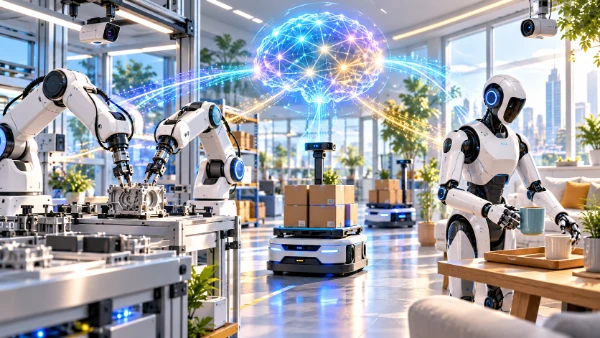
En robotarm sorterer pakker på et lager, en humanoid robot folder tøj, og en anden robot håndterer følsomt udstyr i et laboratorium. Disse robotter har forskellige fysiske konstruktioner og arbejdsopgaver, men mange af de færdigheder, de har brug for, er overraskende ens. De skal kunne genkende genstande, forstå instruktioner, planlægge bevægelser og reagere, når der sker noget uventet. Traditionelt har det krævet et betydeligt udviklingsarbejde at lære hver enkelt robot disse færdigheder. Foundation-modeller til robotteknologi tilbyder en anden tilgang: Kunstig intelligens trænes på erfaringer indsamlet fra forskellige robotter, så nyttig viden kan deles mellem dem. I 2026 har forskerhold hos Google DeepMind, NVIDIA og Physical Intelligence demonstreret vigtige fremskridt på området. Deres arbejde peger mod en fremtid, hvor robotter lettere kan tilpasse sig nye opgaver, selv om det fortsat er en stor udfordring at gøre systemerne stabile og pålidelige under alle forhold.
Hvad er foundation-modeller til robotteknologi, og hvordan fungerer de?
En foundation-model til robotteknologi er et system baseret på kunstig intelligens, som er trænet til at forstå og udføre en bred vifte af fysiske opgaver. I stedet for kun at lære én bestemt handling, eksempelvis at flytte identiske kasser mellem faste positioner, udvikler modellen viden, der kan bruges til forskellige aktiviteter. Det kan blandt andet være at genkende almindelige husholdningsgenstande, forstå hvordan forskellige ting skal håndteres, og identificere de handlinger, der er nødvendige for at udføre en instruktion. En stor del af træningen bygger på demonstrationer, hvor robotter arbejder i virkelige eller simulerede omgivelser. Ved at analysere mange eksempler lærer AI-modellen at forstå sammenhængen mellem det, robotten ser, det ønskede resultat, og de bevægelser, der skal udføres.
Forskellen i forhold til traditionel robotprogrammering bliver særlig tydelig, når arbejdsforholdene ændrer sig. En almindelig industrirobot kan ofte udføre en opgave med meget høj præcision, når alle genstande befinder sig på forudbestemte positioner. Selv mindre ændringer kan dog kræve justeringer af de programmerede bevægelser. En foundation-model kan potentielt reagere mere fleksibelt, fordi den har lært af forskellige situationer frem for blot at følge én fast rækkefølge af kommandoer. Hvis en kop eksempelvis står et andet sted end forventet, kan en AI-styret robot muligvis registrere dens placering og beregne en passende måde at gribe den på. Om det lykkes, afhænger blandt andet af træningsdataene, robottens sensorer og kvaliteten af dens bevægelsesstyring.
Mange avancerede systemer anvender en metode, der kaldes vision-language-action, normalt forkortet VLA. Den visuelle del behandler information fra kameraer, mens sprogforståelsen hjælper robotten med at fortolke instruktioner formuleret i almindeligt sprog. Handlingsdelen omsætter derefter informationen til kommandoer, der kan styre fysiske bevægelser. En person kan eksempelvis bede en robot om at lægge flere genstande i en beholder uden at forklare hver enkelt bevægelse. Modellen skal identificere genstandene, forstå hvor de skal placeres, og vælge passende handlinger. Selvom processen minder om den måde, mennesker løser dagligdags opgaver på, har robotter stadig brug for særlige styresystemer, der kan omsætte beslutningerne til sikre og præcise bevægelser.
Hvordan én AI-model lærer af forskellige robotkonstruktioner
Robotter har ikke den samme fysiske opbygning. En stationær robotarm kan have seks eller syv bevægelige led, mens en humanoid robot har ben, arme og hænder, der skal samarbejde. Mobile robotter stiller yderligere krav, fordi de skal kunne navigere gennem deres omgivelser, før de kan håndtere genstande. Forskere beskriver disse forskelle med begrebet embodiment, som henviser til robottens fysiske udformning. En foundation-model, der trænes på tværs af forskellige robotkonstruktioner, skal kunne skelne mellem generel viden om en opgave og de bevægelser, der kræves af en bestemt maskine. At forstå, at en flaske skal holdes oprejst, er nyttigt for mange robotter, men den korrekte måde at løfte den på afhænger af gribemekanismen, leddene og sensorerne.
For at udvikle færdigheder, der kan overføres mellem robotter, indsamler forskere information fra maskiner, som udfører forskellige aktiviteter. Træningseksempler kan indeholde kameraoptagelser, opgavebeskrivelser, bevægelsesdata og resultaterne af konkrete handlinger. Nogle demonstrationer kommer fra mennesker, der fjernstyrer robotter, mens andre fremstilles gennem automatiserede forsøg eller simulerede miljøer. AI-modellen leder efter mønstre, som går igen i eksemplerne. Den kan eksempelvis lære, at en nyttig handlingssekvens består i at række ud efter en genstand, placere gribemekanismen korrekt og derefter løfte forsigtigt, selv om de præcise bevægelser varierer mellem robotterne. Processen hjælper modellen med at opbygge generel viden, som senere kan tilpasses ukendt robotudstyr.
En vigtig milepæl kom med forskningsprojektet Open X-Embodiment, der blev præsenteret i 2023. Google DeepMind og samarbejdspartnere fra 33 forskningslaboratorier samlede datasæt, som omfattede 22 forskellige robottyper. Arbejdet viste, hvordan erfaringer fra robotter, indsamlet af forskellige forskningsgrupper, kunne bidrage til fælles læringssystemer. I stedet for udelukkende at udvikle hver model med information fra én bestemt maskine kunne forskerne undersøge metoder, der lærer af forskelligt hardware. Projektet skabte et vigtigt grundlag for den efterfølgende forskning i læring på tværs af robottyper. Adgang til et stort fælles datasæt garanterer dog ikke automatisk, at alle robotter kan styres med succes, og enkelte maskiner kan stadig kræve yderligere træning.
Hvordan foundation-modeller overfører færdigheder mellem forskellige robotter
Muligheden for at overføre indlært adfærd er en af de mest lovende egenskaber ved foundation-modeller til robotteknologi. Forestil dig en robotarm, der har lært at genkende køkkenredskaber og placere dem i bestemte beholdere. En anden robot med forskellige led og en anden gribemekanisme kan muligvis bruge den samme generelle forståelse af opgaven. Den skal dog stadig finde ud af, hvordan den skal nærme sig hver genstand og udføre bevægelserne med sit eget udstyr. Den fælles AI-viden kan mindske behovet for yderligere træning, men den kan ikke fjerne de fysiske forskelle mellem maskinerne. En robot med en enkel gribemekanisme med to fingre kan eksempelvis ikke automatisk efterligne alle bevægelser fra en robothånd med fem fingre.
Denne tilgang kaldes cross-embodiment learning, altså læring på tværs af forskellige robotkonstruktioner. Det centrale princip er, at forskellige maskiner kan drage fordel af fælles træningserfaringer uden at skulle bruge identiske motorkommandoer. En robot kan lære, hvad der skal ske, og samtidig tilpasse måden, handlingen udføres på. Forskerne arbejder med træningsmetoder, der forbinder visuelle observationer, opgavebeskrivelser og fysiske bevægelser. Yderligere demonstrationer med en ny robot kan forbedre den fælles models evne til at styre netop denne maskine. Det er især nyttigt for producenter, der udvikler flere robotmodeller, fordi visse færdigheder kan genbruges i stedet for at skulle indlæres helt fra begyndelsen.
Google DeepMind præsenterede et bemærkelsesværdigt eksempel med Gemini Robotics 1.5 i september 2025. Virksomhedens forskning demonstrerede overførsel af adfærd mellem forskellige robotsystemer, herunder ALOHA 2, en konfiguration med to Franka-robotarme og Apptroniks humanoide robot Apollo. Nogle opgaver, der var indlært med én konfiguration, kunne udføres af en anden uden særskilt specialtræning til netop den kombination af opgave og robot. Forsøgene repræsenterede et betydeligt fremskridt mod mere generel robotintelligens. Resultaterne blev dog opnået med udvalgte maskiner og under bestemte testforhold. De betyder derfor ikke, at én model allerede kan styre alle kommercielle robotter eller udføre enhver ukendt aktivitet uden forberedelse.
Konkrete eksempler fra Google DeepMind, NVIDIA og Physical Intelligence
Google DeepMinds Gemini Robotics-serie kombinerer visuel forståelse, fortolkning af naturligt sprog og generering af fysiske handlinger. Forskningen har blandt andet omfattet håndtering af genstande, organisering af forskellige ting og udførelse af opgaver, der kræver flere beslutninger efter hinanden. De beslægtede Gemini Robotics-ER-systemer fokuserer i højere grad på at forstå fysiske omgivelser og vurdere passende handlinger. Gemini Robotics-ER 1.6, der blev præsenteret i april 2026, introducerede forbedringer inden for rumlig forståelse, behandling af information fra flere kameraer og vurdering af, om en opgave var blevet udført korrekt. Disse funktioner løser et praktisk problem: En robot skal ikke blot kunne identificere den handling, den vil forsøge at udføre, men også forstå, om handlingen gav det ønskede resultat.
NVIDIA har valgt en anden tilgang med sin Isaac GR00T-serie af foundation-modeller, der primært er udviklet til humanoide robotter. Forskningen kombinerer visuel information, sproglige instruktioner og generering af bevægelser for at understøtte flere forskellige fysiske aktiviteter. Modeller introduceret i løbet af 2026, herunder GR00T N1.6 og N1.7, afspejlede den fortsatte indsats for at forbedre humanoide robotters generelle færdigheder. NVIDIA stiller også udviklingsværktøjer og simulationsmiljøer til rådighed, så forskere kan afprøve bevægelser, før de testes på fysiske maskiner. Simulation er særlig nyttig, når opgaver involverer dyrt udstyr eller fejl, der potentielt kan forårsage skader. Virtuel træning med gode resultater skal dog stadig afprøves under virkelige forhold, hvor genstande, overflader og sensorer kan opføre sig anderledes.
Physical Intelligence har også bidraget til forskningen i robotter, der kan udføre forskellige opgaver med fysisk håndtering af genstande. Virksomhedens π0.5-model, som blev præsenteret i april 2025, undersøgte, hvordan robotter kan anvende indlært adfærd i ukendte omgivelser. Det adresserer en almindelig svaghed ved traditionelle robotsystemer: En maskine kan udføre en opgave korrekt i ét rum, men få problemer, når møblernes eller genstandenes placering ændres. Træning med varierede eksempler kan mindske afhængigheden af faste omgivelser. Forsøg med håndtering af husholdningsgenstande har illustreret mulighederne ved denne tilgang, men de bør ikke forveksles med fuldt selvstændige husholdningsrobotter, der kan håndtere enhver situation sikkert og pålideligt.
Hvordan foundation-modeller til robotteknologi kan forandre det daglige arbejde
Fremstillingsindustrien er et af de områder, hvor mere tilpasningsdygtig robotintelligens kan give praktiske fordele. Industrirobotter bruges allerede i stor udstrækning til svejsning, montage, maling og materialehåndtering, men mange installationer er afhængige af nøje kontrollerede arbejdsforhold. Når produkter ændres, eller produktionslinjer omorganiseres, kan ingeniører være nødt til at justere både udstyret og softwaren. Foundation-modeller kan muligvis reducere noget af dette arbejde ved at hjælpe robotter med at genkende nye genstande og lære yderligere arbejdsprocedurer gennem demonstrationer. For mindre producenter, der ofte ændrer deres produktsortiment, kan større fleksibilitet gøre automatisering med robotter mere praktisk. Driftsstabilitet, vedligeholdelsesbehov og installationsomkostninger vil dog fortsat være afgørende for, om investeringen kan betale sig.
Lagre og logistikcentre er et andet potentielt anvendelsesområde. Mange eksisterende maskiner transporterer allerede varer effektivt, men håndtering af uregelmæssigt formede pakker eller uventede placeringer kan være vanskeligere end at flytte standardiserede beholdere. En robot med bedre generelle færdigheder inden for håndtering af genstande kan muligvis genkende objekter i forskellige størrelser, vælge et passende greb og tilpasse sig, når genstande flyttes. I laboratorier kan lignende funktioner understøtte gentagne aktiviteter såsom organisering af materialer eller transport af udstyr. Disse anvendelser er særligt interessante, hvor arbejdet varierer frem for at bestå af én fuldstændig ensartet bevægelse. Robotter, der skal arbejde i travle miljøer, kræver dog omfattende afprøvning, fordi mennesker, udstyr og forhindringer kan opføre sig uforudsigeligt.
Hjælp i hjemmet er en mere langsigtet mulighed, som tiltrækker betydelig interesse fra forskere. Opgaver som at rydde borde, samle husholdningsgenstande op og sortere vasketøj virker enkle for mennesker, men kræver komplicerede beslutninger fra robotter. Et håndklæde kan ændre form, når det løftes, et glas kan være glat, og møbler kan begrænse bevægelsesfriheden. Foundation-modeller kan hjælpe robotter med at fortolke instruktioner og tilpasse indlærte færdigheder, men sikker brug i private hjem handler om meget mere end at gennemføre enkelte vellykkede demonstrationer. En praktisk husholdningsassistent skal kunne navigere pålideligt, interagere forsigtigt med mennesker og erkende, når en opgave overstiger dens evner. Disse krav forklarer, hvorfor imponerende laboratorieresultater endnu ikke har ført til husholdningsrobotter, der kan udføre stort set alle opgaver.
Nuværende udfordringer og fremtiden for robotter til mange forskellige formål
Sikkerhed er fortsat en af de største udfordringer for AI-styrede maskiner. En sprogmodel, der giver et forkert svar, skaber en anden type problem end en robot, der udfører en forkert fysisk bevægelse. En uhensigtsmæssig handling kan beskadige dyrt udstyr, ødelægge skrøbelige genstande eller udsætte mennesker for fare. Foundation-modeller kan misforstå instruktioner eller fejlbedømme genstandes placering og egenskaber, især under ukendte forhold. Fysiske robotter har derfor brug for sikkerhedsforanstaltninger ud over selve AI-modellen. Det kan blandt andet omfatte kollisionsregistrering, begrænsninger af bevægelser, nødstop og menneskeligt tilsyn. Afprøvning under virkelige forhold skal undersøge, hvordan maskinerne reagerer på fejl og uventede hændelser, og ikke kun hvor godt de udfører opgaver under gunstige forhold.
En anden udfordring er vanskeligheden ved at skaffe tilstrækkelige mængder træningsdata af høj kvalitet. Store samlinger af tekst og billeder fra internettet er almindeligt tilgængelige til generel AI-forskning, men eksempler på robotters fysiske handlinger er dyrere at fremstille. Forskere har brug for information om bevægelser, kontakt med genstande og resultaterne af fysiske interaktioner. Simulation kan supplere disse eksempler og give robotter mulighed for at øve sig uden at beskadige udstyr, men virtuelle miljøer kan ikke gengive alle fysiske detaljer fuldstændigt. Små forskelle i friktion, vægt, belysning eller kameramålinger kan skabe problemer, når en model overføres fra simulation til en virkelig maskine. Udviklere fortsætter derfor med at kombinere fælles datasæt, simulerede erfaringer og yderligere træning på individuelle robotter.
I oktober 2026 har foundation-modeller til robotteknologi demonstreret, at AI-viden kan genbruges på tværs af forskellige robotkonstruktioner og anvendes til et stigende antal fysiske opgaver. Næste skridt bliver at omsætte de eksperimentelle muligheder til pålidelige systemer, som kan fungere i længere perioder uden konstant indgriben. Forbedringer inden for træningsmetoder, rumlig forståelse, effektiv udnyttelse af computerkraft og sikkerhedsvurdering bliver alle vigtige. Den sandsynlige udvikling er ikke én enkelt AI, der øjeblikkeligt kan styre enhver maskine, men forskellige typer tilpasningsdygtige robotter, der deler nyttig viden og samtidig bevarer specialiseret hardware og egne styresystemer. Sådanne systemer kan gradvist mindske den indsats, der kræves for at lære robotter nye færdigheder, og gøre automatisering praktisk i miljøer, som i dag er vanskelige at håndtere.
Populære artikler
-
Foundation-modeller til robotteknologi: Hv...
En robotarm sorterer pakker på et lager, en humanoid robot folder tøj, …
Få mere at vide -
 Miniature atomare batterier: Kan radioisot...
Et batteri, der bliver ved med at fungere i tyve, halvtreds eller …
Få mere at vide -
 Fusionsreaktorer med højtemperatur-superle...
Fusionsenergi har i årtier bevæget sig mellem imponerende laboratorieresultater og det langt …
Få mere at vide