Robotikai alapmodellek: hogyan tanul meg egyetlen MI-modell különböző robotokat irányítani?
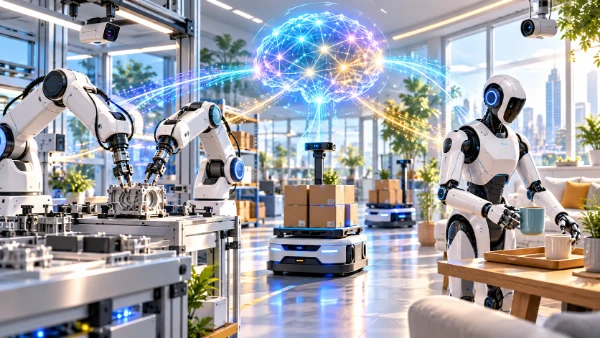
Egy robotkar csomagokat válogat egy raktárban, egy humanoid robot ruhákat hajtogat, egy másik gép pedig érzékeny berendezéseket kezel egy laboratóriumban. Ezek a robotok eltérő felépítésűek, és különböző feladatokat látnak el, mégis meglepően sok közös képességre van szükségük. Fel kell ismerniük a tárgyakat, meg kell érteniük az utasításokat, meg kell tervezniük a mozdulataikat, és reagálniuk kell a váratlan helyzetekre. Hagyományosan ezeknek a képességeknek a kialakítása minden egyes robot esetében jelentős külön fejlesztési munkát igényelt. A robotikai alapmodellek más megközelítést kínálnak: a mesterséges intelligenciát különböző robotoktól gyűjtött tapasztalatok alapján tanítják, így a megszerzett tudás több gép között is megosztható. 2026-ra a Google DeepMind, az NVIDIA és a Physical Intelligence kutatócsoportjai jelentős előrelépéseket mutattak be ezen a területen. Munkájuk egy olyan jövőt vetít előre, amelyben a robotok könnyebben alkalmazkodhatnak az új feladatokhoz, bár a következetesen megbízható működés megteremtése továbbra is komoly kihívást jelent.
Mik azok a robotikai alapmodellek, és hogyan működnek?
A robotikai alapmodell olyan mesterségesintelligencia-rendszer, amelyet fizikai feladatok széles körének megértésére és végrehajtására tanítanak. Ahelyett, hogy kizárólag egyetlen műveletet sajátítana el, például azonos méretű dobozok mozgatását két rögzített pont között, a modell olyan tudást szerez, amely különböző tevékenységeknél is hasznosítható. Ez magában foglalhatja a háztartási tárgyak felismerését, a megfelelő kezelésük megértését és az utasítások végrehajtásához szükséges műveletek meghatározását. A tanítás során felhasznált adatok jelentős része valós vagy szimulált környezetben dolgozó robotok bemutatóiból származik. A mesterséges intelligencia számos példát elemezve megtanulja felismerni az összefüggéseket aközött, amit a gép lát, amit el kell végeznie, és ahogyan ehhez mozognia kell.
A hagyományos robotprogramozáshoz képest a különbség különösen akkor válik nyilvánvalóvá, amikor megváltoznak a körülmények. Egy hagyományos ipari robot rendkívül pontosan dolgozhat, ha minden tárgy előre meghatározott helyre érkezik. Már kisebb változtatások is szükségessé tehetik azonban a beprogramozott mozdulatok módosítását. Egy alapmodell rugalmasabban reagálhat, mivel változatos példákból tanult, nem pedig egyetlen mozdulatsort memorizált. Ha például egy csésze szokatlan helyre kerül, a mesterséges intelligenciával vezérelt robot felismerheti annak helyzetét, és meghatározhatja a megfelelő megfogási módot. A siker ugyanakkor a tanítóadatok minőségétől, a robot érzékelőitől és a mozgásvezérlő rendszer pontosságától is függ.
Számos fejlett rendszer az úgynevezett vision-language-action, röviden VLA megközelítést alkalmazza, amely a látást, a nyelvi megértést és a cselekvést kapcsolja össze. A vizuális összetevő feldolgozza a kamerákból érkező információkat, míg a nyelvi megértés lehetővé teszi, hogy a robot hétköznapi szavakkal megfogalmazott utasításokat értelmezzen. A cselekvési összetevő ezután olyan parancsokat állít elő, amelyek a fizikai mozgást irányítják. Egy ember például megkérheti a robotot, hogy tegyen több tárgyat egy tárolóba anélkül, hogy minden szükséges mozdulatot részletesen elmagyarázna. A modellnek azonosítania kell a tárgyakat, meg kell értenie a kívánt célt, majd ki kell választania a megfelelő műveleteket. Bár ez hasonlít ahhoz, ahogyan az emberek a mindennapi feladatokat megoldják, a robotoknak továbbra is speciális vezérlőrendszerekre van szükségük ahhoz, hogy döntéseiket biztonságos és pontos mozdulatokká alakítsák.
Hogyan tanul egyetlen MI-modell különböző felépítésű robotoktól?
A robotok fizikai felépítése jelentősen eltérhet egymástól. Egy helyhez kötött robotkar hat vagy hét mozgatható ízülettel rendelkezhet, míg egy humanoid robot lábainak, karjainak és kezeinek összehangoltan kell működniük. A mobil robotok további kihívásokkal szembesülnek, mivel a tárgyak kezelése előtt a környezetükben is tájékozódniuk kell. A kutatók ezeket a különbségeket az embodiment, vagyis a fizikai megtestesülés fogalmával írják le. A különböző robottesteken tanított alapmodellnek különbséget kell tennie a feladatra vonatkozó általános tudás és az adott gép által végrehajtandó mozdulatok között. Annak megértése, hogy egy palackot függőleges helyzetben kell tartani, sok robot számára hasznos, de a felemelés helyes módját a rendelkezésre álló megfogó, az ízületek és az érzékelők határozzák meg.
Az átvihető képességek kialakításához a kutatók különböző tevékenységeket végző robotoktól gyűjtenek adatokat. A tanítási példák kamerafelvételeket, feladatleírásokat, mozgási adatokat és az egyes műveletek eredményeit tartalmazhatják. Egyes bemutatók távolról irányított robotoktól származnak, míg másokat automatizált kísérletek vagy szimulált környezetek segítségével hoznak létre. A mesterséges intelligencia az ezekben a példákban ismétlődő mintázatokat keresi. Megtanulhatja például, hogy egy tárgy elérése, a megfogó megfelelő beállítása és az óvatos felemelés hasznos műveletsort alkot, még akkor is, ha a pontos mozdulatok gépenként eltérnek. Ez a folyamat segít a modellnek olyan általános tudást kialakítani, amely később ismeretlen robotberendezésekhez is hozzáigazítható.
Fontos mérföldkövet jelentett a 2023-ban bejelentett Open X-Embodiment kutatási projekt. A Google DeepMind és 33 kutatólaboratórium együttműködő szakemberei 22 különböző robottípust lefedő adatkészleteket egyesítettek. A munka megmutatta, hogyan járulhatnak hozzá az egymástól független kutatócsoportok által gyűjtött robottapasztalatok a közös tanulási rendszerek fejlesztéséhez. Ahelyett, hogy minden modellt kizárólag egyetlen géptől származó adatokkal tanítanának, a kutatók különböző hardverek tapasztalatait felhasználó módszereket vizsgálhattak. A projekt fontos alapot teremtett a robotok közötti tudásátadás későbbi kutatásához. Egy nagyméretű közös adatkészlet azonban önmagában nem garantálja minden robot sikeres irányítását, és az egyes gépek továbbra is igényelhetnek további tanítást.
Hogyan adnak át képességeket az alapmodellek a különböző robotok között?
A megtanult viselkedés átadása a robotikai alapmodellek egyik legígéretesebb tulajdonsága. Képzeljünk el egy robotkart, amely megtanulta felismerni a konyhai eszközöket, és meghatározott tárolókba helyezni őket. Egy másik, eltérő ízületekkel és megfogóval felszerelt robot felhasználhatja ugyanazt az általános feladatismeretet. Továbbra is meg kell határoznia azonban, hogyan közelítse meg az egyes tárgyakat, és miként hajtsa végre a mozdulatokat saját hardverével. A közös MI-tudás csökkentheti a szükséges tanulás mennyiségét, de nem szüntetheti meg a gépek közötti fizikai különbségeket. Egy egyszerű, kétujjas megfogóval rendelkező robot például nem képes automatikusan lemásolni egy ötujjas robotkéz valamennyi mozdulatát.
Ezt a megközelítést cross-embodiment learningnek, vagyis különböző fizikai felépítésű robotok közötti tanulásnak nevezik. Alapelve, hogy az eltérő gépek azonos motorvezérlési parancsok alkalmazása nélkül is hasznosíthatják a közös tanulási tapasztalatokat. A robot megtanulhatja, hogy mit kell elérnie, miközben a végrehajtás módját saját adottságaihoz igazítja. A kutatók ezt olyan tanítási módszerekkel valósítják meg, amelyek összekapcsolják a vizuális megfigyeléseket, a feladatleírásokat és a fizikai mozdulatokat. Az új roboton végzett további bemutatók javíthatják, hogy a közös modell mennyire hatékonyan irányítja az adott gépet. Ez különösen hasznos lehet a többféle robotot fejlesztő gyártók számára, hiszen egyes képességek újra felhasználhatók ahelyett, hogy minden gépnek a kezdetektől külön kellene megtanítani őket.
A Google DeepMind figyelemre méltó példát mutatott be a 2025 szeptemberében bevezetett Gemini Robotics 1.5 modellel. A kutatás különböző robotrendszerek, köztük az ALOHA 2, egy kétkaros Franka-konfiguráció és az Apptronik Apollo humanoid robotja közötti viselkedésátadást demonstrálta. Egyes, meghatározott robotkonfigurációkkal megtanult feladatokat más gépek is végre tudtak hajtani anélkül, hogy az adott feladat és robot kombinációjára külön célzott tanítást kaptak volna. Ezek a kísérletek jelentős előrelépést képviseltek az általánosabb robotikai intelligencia felé. Az eredményeket azonban kiválasztott gépekkel és meghatározott értékelési feltételek mellett érték el. Ez nem jelenti azt, hogy egyetlen modell már most képes lenne minden kereskedelmi forgalomban kapható robotot irányítani, vagy előkészítés nélkül bármilyen ismeretlen tevékenységet elvégezni.
Valós példák a Google DeepMind, az NVIDIA és a Physical Intelligence fejlesztéseiből
A Google DeepMind Gemini Robotics modellcsaládja a vizuális megértést, a természetes nyelvű utasítások értelmezését és a fizikai mozdulatok létrehozását kapcsolja össze. A kutatások tárgyak kezelésére, különböző eszközök elrendezésére és több egymást követő döntést igénylő feladatok végrehajtására is kiterjedtek. A kapcsolódó Gemini Robotics-ER rendszerek nagyobb hangsúlyt helyeznek a fizikai környezet megértésére és a megfelelő cselekvések megtervezésére. A 2026 áprilisában bemutatott Gemini Robotics-ER 1.6 fejlesztései a térbeli tájékozódást, a több kamera információinak együttes feldolgozását és a feladatok sikeres befejezésének értékelését is érintették. Ezek a képességek egy gyakorlati problémára kínálnak megoldást: a robotnak nemcsak azt kell felismernie, hogy milyen műveletet érdemes megpróbálnia, hanem azt is, hogy a végrehajtás valóban a kívánt eredményhez vezetett-e.
Az NVIDIA az Isaac GR00T alapmodellcsaláddal egy másik megközelítést követ, amelyet elsősorban humanoid robotokhoz fejlesztettek. A kutatás a vizuális információkat, a nyelvi utasításokat és a mozgásgenerálást egyesíti, hogy a robotok a fizikai tevékenységek szélesebb körét tudják elvégezni. A 2026-ban bemutatott modellek, köztük a GR00T N1.6 és N1.7, az általános humanoid képességek fejlesztésére irányuló folyamatos törekvéseket tükrözték. Az NVIDIA olyan fejlesztőeszközöket és szimulációs környezeteket is biztosít, amelyekben a kutatók a mozdulatokat a fizikai robotokon történő tesztelés előtt gyakoroltathatják. A szimuláció különösen hasznos, ha a feladatok drága berendezéseket érintenek, vagy a hibák jelentős károkat okozhatnak. A virtuális környezetben sikeresen megtanult mozdulatokat azonban valós körülmények között is ellenőrizni kell, ahol a tárgyak, felületek és érzékelők eltérően viselkedhetnek.
A Physical Intelligence szintén hozzájárult a változatos tárgykezelési feladatokra képes robotok kutatásához. A 2025 áprilisában bemutatott π0.5 modellje azt vizsgálta, hogyan tudják a robotok a megtanult viselkedést ismeretlen környezetekben is alkalmazni. Ez a hagyományos robotrendszerek egyik gyakori gyengeségére keres megoldást: egy gép sikeresen elvégezhet egy feladatot az egyik helyiségben, de nehézségekbe ütközhet, ha megváltozik a bútorok vagy a tárgyak elrendezése. A változatos példákon alapuló tanítás segíthet csökkenteni a rögzített környezettől való függőséget. A háztartási tárgykezeléssel kapcsolatos kísérletek jól szemléltették ebben a megközelítésben rejlő lehetőségeket, ám ezeket nem szabad összetéveszteni az olyan teljesen önálló háztartási robotokkal, amelyek minden helyzetet biztonságosan és megbízhatóan képesek kezelni.
Hogyan változtathatják meg a robotikai alapmodellek a mindennapi munkát?
A feldolgozóipar az egyik olyan ágazat, ahol a rugalmasabban alkalmazkodó robotikai intelligencia gyakorlati előnyöket kínálhat. Az ipari robotokat már ma is széles körben használják hegesztésre, összeszerelésre, festésre és anyagmozgatásra, sok berendezés azonban gondosan ellenőrzött munkakörülményeket igényel. Ha megváltoznak a termékek, vagy átszervezik a gyártósorokat, a mérnököknek módosítaniuk kell a gépeket és azok szoftvereit. Az alapmodellek csökkenthetik az ehhez szükséges munkát azáltal, hogy segítenek a robotoknak felismerni az új tárgyakat, és bemutatók alapján további műveleteket elsajátítani. Azoknál a kisebb gyártóknál, amelyek gyakran változtatják termékeiket, a nagyobb rugalmasság gazdaságosabbá teheti a robotizált automatizálást. A bevezetés megtérülését azonban továbbra is a teljesítmény, a karbantartási igények és a telepítési költségek határozzák meg.
A raktárak és logisztikai központok szintén lehetséges alkalmazási területet jelentenek. Számos jelenlegi gép már hatékonyan mozgatja az árukat, de a szabálytalan alakú csomagok kezelése vagy a váratlan elrendezések felismerése nehezebb lehet, mint a szabványos tárolók szállítása. Egy fejlettebb, általános tárgykezelési képességekkel rendelkező robot felismerhetné a különböző méretű tárgyakat, kiválaszthatná a megfelelő fogást, és alkalmazkodhatna, ha az áruk helyzete megváltozik. A laboratóriumokban hasonló képességek támogathatnák az ismétlődő tevékenységeket, például a készletek rendszerezését vagy a berendezések szállítását. Ezek az alkalmazások különösen ott lehetnek értékesek, ahol a munka változatos, és nem csupán egyetlen, tökéletesen ismétlődő mozdulatból áll. A forgalmas munkahelyeken történő alkalmazás ugyanakkor alapos tesztelést igényel, mivel az emberek, a berendezések és az akadályok viselkedése nem mindig kiszámítható.
A háztartási segítségnyújtás hosszabb távú lehetőség, amely jelentős kutatói figyelmet kap. Az olyan feladatok, mint az asztalok leszedése, a háztartási tárgyak összegyűjtése vagy a ruhák szétválogatása, az emberek számára egyszerűnek tűnhetnek, a robotoktól azonban összetett döntéseket követelnek. Egy törölköző alakja megváltozhat felemelés közben, egy pohár csúszós lehet, a bútorok pedig korlátozhatják a mozgást. Az alapmodellek segíthetnek a robotoknak az utasítások értelmezésében és a megtanult tárgykezelési képességek alkalmazásában, de a biztonságos otthoni működés jóval többet igényel néhány sikeres bemutatónál. Egy gyakorlati használatra alkalmas háztartási segítőnek megbízhatóan kellene tájékozódnia, körültekintően együttműködnie az emberekkel, és fel kellene ismernie, ha egy feladat meghaladja a képességeit. Ezek a követelmények magyarázzák, hogy a lenyűgöző laboratóriumi eredmények miért nem vezettek még minden helyzetben bevethető háztartási robotok megjelenéséhez.
A jelenlegi kihívások és az általános célú robotika jövője
A biztonság továbbra is az MI-vezérelt gépek egyik legsúlyosabb kihívása. Egy hibás választ adó nyelvi modell egészen más problémát okoz, mint egy robot, amely helytelen fizikai mozdulatot hajt végre. Egy rosszul megválasztott művelet károsíthat drága berendezéseket, összetörhet törékeny tárgyakat, vagy veszélybe sodorhat valakit. Az alapmodellek félreérthetik az utasításokat, illetve tévesen ítélhetik meg a tárgyak helyzetét és tulajdonságait, különösen ismeretlen körülmények között. Ezért a fizikai robotoknak magától az MI-modelltől független biztonsági megoldásokra is szükségük van. Ilyen lehet az ütközésérzékelés, a mozgás korlátozása, a vészleállító rendszer és az emberi felügyelet. A valós környezetben végzett tesztelésnek nemcsak a kedvező feltételek mellett nyújtott teljesítményt kell vizsgálnia, hanem azt is, hogyan reagálnak a gépek a hibákra és a váratlan eseményekre.
További akadályt jelent a megfelelő mennyiségű és minőségű tanítóadat beszerzése. Az általános mesterségesintelligencia-kutatásban hatalmas internetes szöveg- és képgyűjtemények állnak rendelkezésre, a fizikai robotmozgásokról készült példák előállítása azonban jóval költségesebb. A kutatóknak információkra van szükségük a mozdulatokról, a tárgyakkal való érintkezésről és az egyes beavatkozások eredményeiről. A szimuláció kiegészítheti ezeket a példákat, és lehetővé teheti, hogy a robotok a berendezések károsítása nélkül gyakoroljanak, a virtuális környezetek azonban nem képesek minden fizikai részletet tökéletesen visszaadni. A súrlódás, a tömeg, a megvilágítás vagy a kameramérések kisebb eltérései is problémákat okozhatnak, amikor a modellt szimulációból valódi gépre helyezik át. A fejlesztők ezért továbbra is közös adatkészleteket, szimulált tapasztalatokat és az egyes robotokon végzett kiegészítő tanítást alkalmaznak.
2026 októberére a robotikai alapmodellek már bizonyították, hogy az MI által megszerzett tudás különböző robotkonstrukciók között is újrahasznosítható, és egyre több fizikai feladat elvégzésére alkalmazható. A következő fejlődési szakasz célja, hogy a kísérleti képességekből olyan megbízható rendszerek szülessenek, amelyek hosszabb ideig is képesek folyamatos emberi beavatkozás nélkül működni. Ehhez fontos lesz a tanítási módszerek, a térbeli következtetés, a számítási hatékonyság és a biztonsági értékelés továbbfejlesztése. A várható irány nem egyetlen olyan mesterséges intelligencia megjelenése, amely azonnal képes minden gépet irányítani, hanem olyan alkalmazkodó robotcsaládok kialakulása, amelyek közös tudást hasznosítanak, miközben megőrzik saját speciális hardverüket és vezérlési mechanizmusaikat. Az ilyen rendszerek fokozatosan csökkenthetik az új képességek megtanításához szükséges munkát, és olyan környezetekben is gyakorlati lehetőséggé tehetik az automatizálást, ahol ez jelenleg még komoly nehézségekbe ütközik.
Népszerű cikkek
-
Robotikai alapmodellek: hogyan tanul meg e...
Egy robotkar csomagokat válogat egy raktárban, egy humanoid robot ruhákat hajtogat, egy …
Tudjon meg többet -
 Miniatűr nukleáris elemek: képesek-e a rad...
Egy olyan elem, amely húsz, ötven vagy akár több száz éven keresztül …
Tudjon meg többet -
 Magas hőmérsékletű szupravezető mágnesekke...
A fúziós energia kutatása évtizedeken át az impozáns laboratóriumi eredmények és a …
Tudjon meg többet